🔺 Вы освоите:
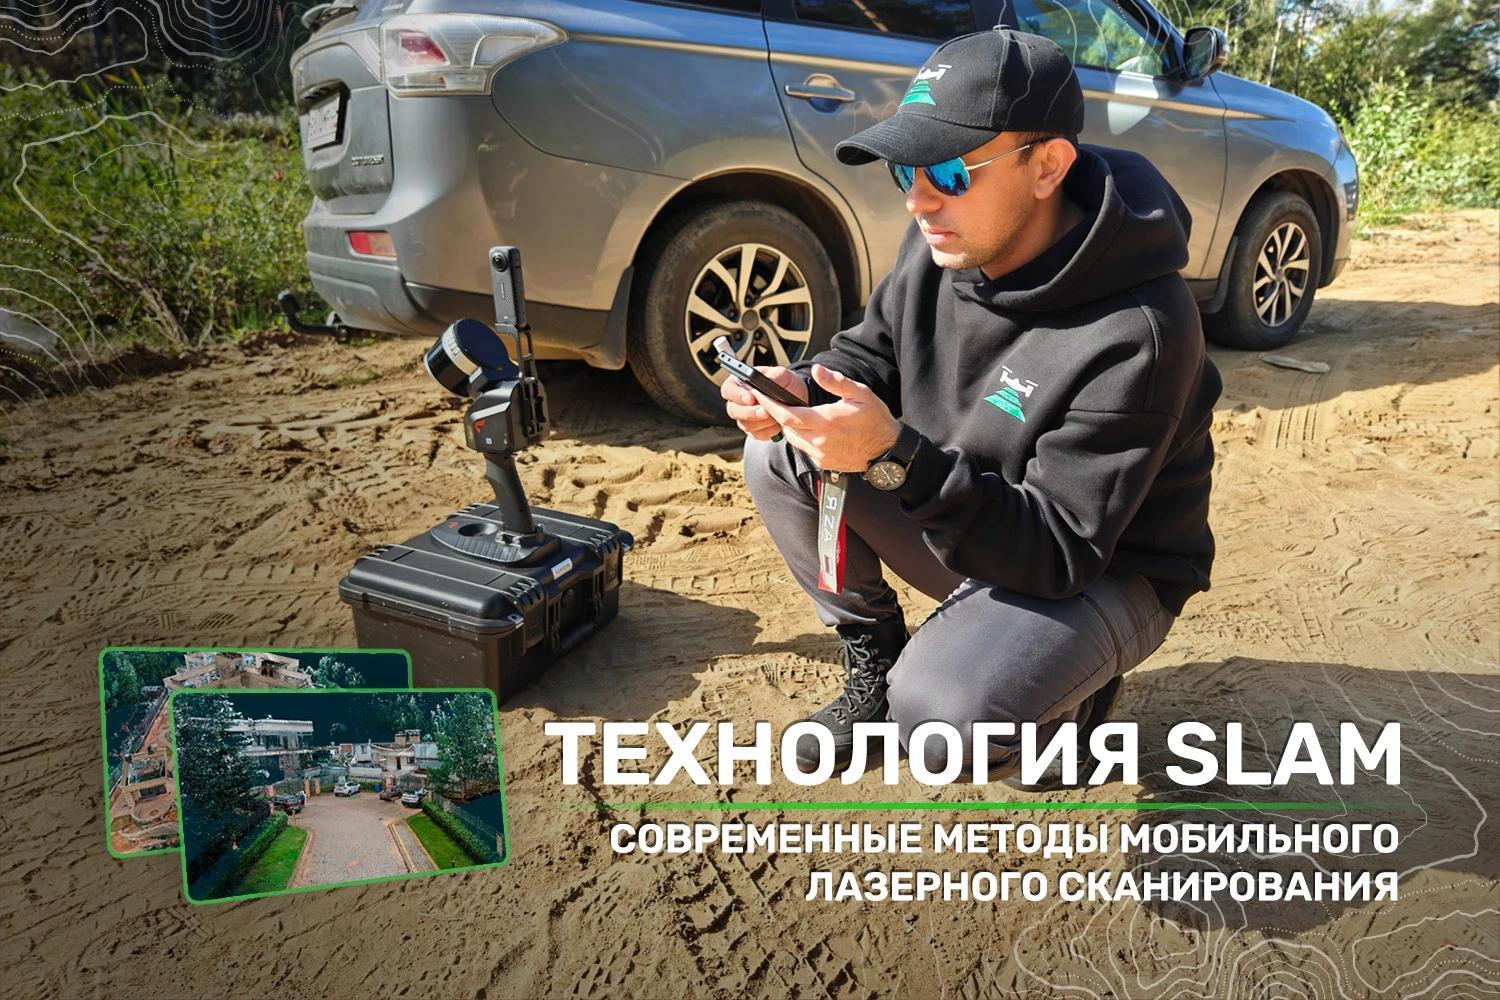
✅ Применение технологии SLAM для создания геопривязанных 3D-моделей без внешней навигации.
✅ Выполнение мобильного лазерного сканирования с ручными сканерами SLAM 200 и SLAM 200E.
✅ Обработку данных в SLAM Go Post и 3Dsurvey: уравнивание траектории, очистка облаков точек, построение ЦМР/ЦММ.
🔺 Категория слушателей:
Курс рассчитан на специалистов, занятых в области геодезии, картографии, маркшейдерии, кадастра, строительства и проектирования, горнодобывающей отрасли и лесного хозяйства. Программа полезна инженерам и техническим специалистам, работающим с 3D-моделированием, мониторингом территорий (в том числе с протяженными линейными объектами), съемкой промышленных комплексов и интеграцией данных в BIM, CAD и GIS-системы.
🔺Разделы программы:
1. Теоретическая часть
Основы технологии SLAM: принципы и сферы применения.
Сравнение SLAM с традиционными методами геодезии.
Современные решения и оборудование для мобильного лазерного сканирования.
2. Подготовка к сканированию
Состав оборудования: сканер, инерциальные датчики, камеры, питание.
Сборка и проверка перед работой.
Планирование маршрута
3. Практика: полевые работы
Проведение мобильного сканирования.
Особенности сбора данных с учетом особенностей местности: открытые площадки, замкнутые пространства, сложные рельефы.
4. Базовая обработка данных (SLAM Go Post)
Уравнивание траектории и регистрация облаков точек
Фильтрация и очистка данных.
Классификация объектов.
5. Векторизация и анализ (3Dsurvey)
Работа с облаками точек в 3D-режиме.
Геопривязанные панорамы.
Построение ЦМР, ЦММ и чертежей.
6. Финальный этап
Подготовка результатов для CAD, BIM и GIS.
Итоговые материалы 3D-модель облака точек, чертежи по итогам векторизации в 3Dsurvey.
Рекомендации по интеграции данных в инженерные системы.
❗Присоединяйесь: https://dpokafedrageo.ru/operating_mobile_slam_scanners